RC Failsafe: Funktion, Einrichtung und typische Fehler
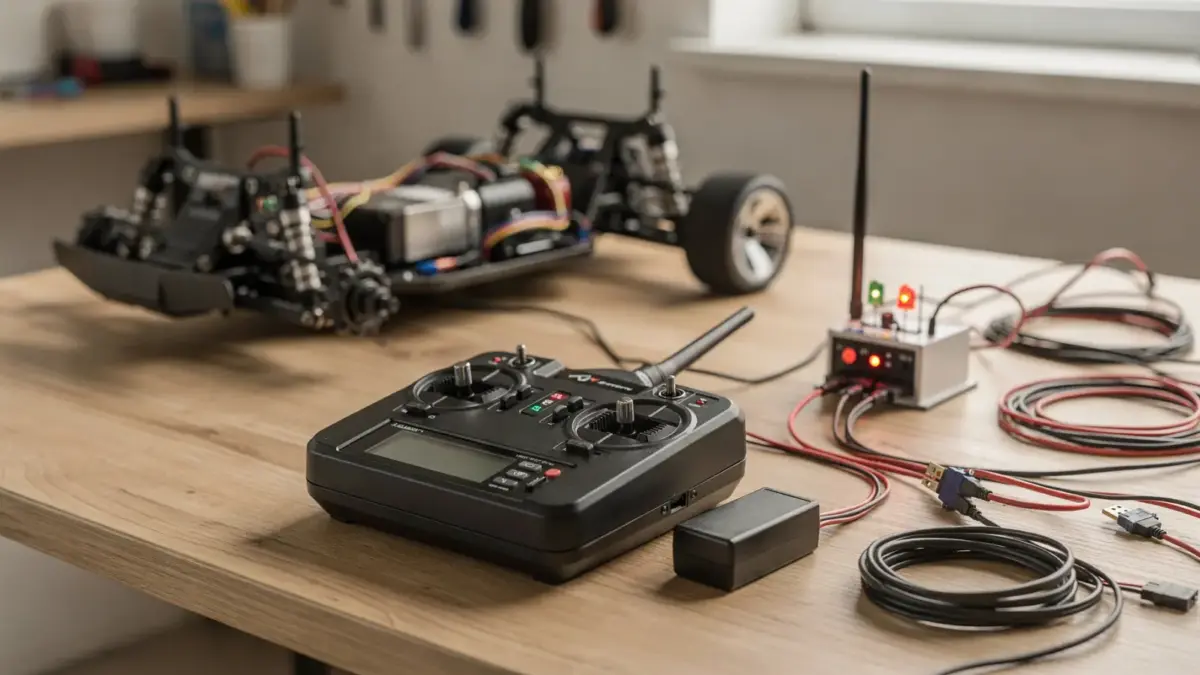
Ein RC Failsafe ist eine Sicherheitsfunktion in der Fernsteuerung, die bei Signalverlust oder Störung vorab festgelegte Failsafe-Positionen an den Empfängerkanälen auslöst. So fährt ein Modell bei Funkabbruch nicht unkontrolliert weiter, sondern geht zum Beispiel auf Neutralstellung, Leerlauf oder Bremse.
Ein RC Failsafe ist eine Sicherheitsfunktion in der Fernsteuerung, die bei Signalverlust oder Störung definierte Sicherheitspositionen für Gas, Lenkung oder andere Kanäle auslöst. Wer Signalverlust versteht, richtet ein RC Failsafe schneller und sicherer ein.
Wie funktioniert ein RC Failsafe bei Signalverlust?
Ein RC Failsafe erkennt den Verlust des Sendesignals und schaltet den Empfänger auf gespeicherte Positionen. Bei moderner Ausfallsicherheit sendet die Fernsteuerung die zuletzt eingelernten Werte oder springt auf eine feste Failsafe-Position zurück.
Der Empfänger im Modell prüft laufend, ob gültige Steuersignale ankommen. Fällt das Signal aus, bricht die normale Steuerung ab. Dann greift die Fail-Safe-Funktion. In der Praxis bedeutet das: Der Gas-Kanal geht auf Leerlauf oder Bremse, der Lenkkanal geht in die Neutralstellung oder auf eine geradeaus gerichtete Position.
Die Auslösung passiert nicht nur bei komplettem Funkabbruch. Auch eine Störung durch Abstand, Abschattung, defekte Antenne oder falsche Bindung kann den RC Failsafe aktivieren. Deshalb gehört zur sicheren Einrichtung immer eine saubere Bindung zwischen Fernsteuerung und Empfänger. Die Reichweite der Anlage bleibt trotzdem begrenzt; der Failsafe ersetzt keine gute Funkverbindung.
Viele Systeme arbeiten mit einer letzten gültigen Position oder mit einer gespeicherten Failsafe-Position. Welche Variante aktiv ist, hängt von Fernsteuerung, Empfänger und Modellart ab. RC-Technik in Modellen zeigt die Rolle von Sender, Empfänger, Servos und Reglern im Gesamtsystem.
Welche Positionen sollte man für Gas, Lenkung und weitere Kanäle einstellen?
Beim Gas-Kanal gehört im Regelfall Leerlauf oder Motorstopp als Failsafe-Position hinein. Beim Lenkkanal ist Neutralstellung oder geradeaus die sichere Wahl. Weitere Kanäle sollten nur dann aktiv bleiben, wenn ihre Stellung das Modell bei Signalverlust nicht gefährdet.
Die konkrete Failsafe-Position hängt von der Modellart ab. Bei einem RC-Auto ist Motorstopp oder Bremse auf dem Gas-Kanal die wichtigste Einstellung. Bei einem RC-Boot sind ebenfalls niedrige Leistung und eine kontrollierte Ruderstellung sinnvoll. Ein Vollgas-Wert oder eine starke Lenkausschlag-Position erhöht das Risiko sofort.
Die Neutralstellung ist bei vielen Kanälen der sicherste Ausgangspunkt. Neutralstellung bedeutet: Der Servo steht in der Mitte des Stellwegs oder in der vom System vorgesehenen Mittelposition. Bei einem Lenkservo verhindert Neutralstellung, dass das Modell beim Signalverlust stark einschlägt. Bei einem Fahrregler verhindert Leerlauf, dass der Antrieb weiter beschleunigt.
Bei Sonderfunktionen wie Licht, Winde, Greifer oder Zusatzmotoren gilt: Jede aktive Failsafe-Position muss das Modell stabil und kontrollierbar halten. Ein Kanal, der beim Signalverlust ungewollt schaltet, ist ein Sicherheitsrisiko.
| Kanal | Typische Failsafe-Position | Ziel |
|---|---|---|
| Gas-Kanal | Leerlauf, Motorstopp oder Bremse | Antrieb beenden |
| Lenkkanal | Neutralstellung oder geradeaus | Kontrolle erhalten |
| Zusatzkanäle | Aus oder sichere Grundstellung | Fehlfunktionen vermeiden |
RC-Boot-Fernsteuerung erklärt Reichweite und Einrichtung bei Booten, wo der RC Failsafe besonders bei Wasserbetrieb wichtig ist.
Wie richtet man ein Failsafe bei RC-Modellen richtig ein?
Ein RC Failsafe richtet man ein, indem man die gewünschten Kanalstellungen an der Fernsteuerung oder am Empfänger speichert und die Bindung danach prüft. Danach testet man den Funkabbruch bei niedrigem Tempo und ohne Gefährdung von Personen oder Modell.
Der genaue Ablauf hängt vom System ab, folgt aber meist einer ähnlichen Reihenfolge. Erst bindet man Fernsteuerung und Empfänger. Dann stellt man den Gas-Kanal auf Leerlauf oder Bremse und den Lenkkanal auf Neutralstellung. Danach speichert man die Werte als Failsafe-Position. Einige Systeme übernehmen die Werte direkt beim Binden, andere benötigen eine separate Taste oder Menüfunktion.
Ein sauberer Test gehört immer dazu. Dafür schaltet man den Sender aus, während das Modell sicher steht oder nur mit minimalem Risiko läuft. Der Empfänger muss dann die gespeicherten Positionen ausführen. Reagiert der Empfänger nicht wie erwartet, stimmt die Bindung, die Speicherfunktion oder die Kanalzuordnung nicht.
Wichtig ist auch die Kontrolle des Stellwegs. Der Stellweg beschreibt, wie weit ein Servo zwischen Endpunkt und Endpunkt fahren darf. Wenn der Stellweg falsch eingestellt ist, wirkt die Neutralstellung nicht exakt oder der Gas-Kanal erreicht keinen sicheren Leerlauf. Bei modernen Anlagen helfen oft Telemetrie-Funktionen bei der Kontrolle von Spannung und Empfangsqualität. RC-Telemetrie im Modellbau ergänzt die Sicherheit, ersetzt aber kein korrekt gesetztes RC Failsafe.
Worin unterscheidet sich ein Failsafe von der normalen Senderprogrammierung?
Die normale Senderprogrammierung steuert das Modell im regulären Betrieb. Ein RC Failsafe greift nur bei Signalverlust oder Störung ein und überschreibt die normale Steuerung mit Sicherheitswerten.
Diese Unterscheidung ist wichtig. Trimmungen, Subtrim, Endpunkte und Mischer gehören zur normalen Senderprogrammierung. Diese Einstellungen verändern, wie das Modell auf Befehle reagiert. Das Failsafe definiert dagegen, was ohne gültiges Signal passieren soll. Das sind zwei getrennte Ebenen.
Die Bindung verbindet Sender und Empfänger dauerhaft miteinander. Die Bindung garantiert noch kein korrektes Failsafe. Ein Empfänger kann gebunden sein und trotzdem falsche Failsafe-Positionen speichern. Deshalb prüft man nach jeder Änderung an Fernsteuerung, Regler, Servos oder Empfänger die Sicherheitsfunktion erneut.
Der praktische Unterschied zeigt sich im Ernstfall. Im normalen Betrieb folgt der Lenkkanal der Steuerbewegung. Im Fail-Safe bleibt der Lenkkanal auf Neutralstellung oder wechselt in eine definierte Lage. Der Gas-Kanal reagiert dann nicht mehr auf den Sender, sondern auf die gespeicherte Sicherheitsfunktion.
Welche Fehler treten beim RC Failsafe häufig auf?
Die häufigsten Fehler sind falsche Failsafe-Positionen, eine fehlende Bindungskontrolle, vertauschte Kanäle und ein ungetesteter Signalverlust. Besonders kritisch sind Gas-Werte, die nicht auf Leerlauf oder Motorstopp stehen.
Ein häufiger Fehler ist die Annahme, dass jede Fernsteuerung automatisch ein sicheres Fail-Safe setzt. Das stimmt nicht. Manche Systeme speichern die letzten Werte, manche brauchen ein aktives Anlernen, manche erlauben nur bestimmte Kanäle. Wer den Empfänger nach dem Binden nicht prüft, entdeckt Fehler oft erst im Betrieb.
Ein zweiter Fehler betrifft den Lenkkanal. Wenn der Lenkkanal bei Signalverlust zu stark ausschlägt, fährt das Modell im Zweifel in eine unkontrollierte Richtung. Deshalb gehört die Neutralstellung auf den Lenkkanal, außer ein Modell braucht aus Sicherheitsgründen eine andere Stellung.
Ein dritter Fehler liegt in der Reichweite. Ein RC Failsafe ist kein Ersatz für passende Antennenführung, saubere Stromversorgung und korrekte Einbauposition des Empfängers. Ein schlecht versorgter Empfänger kann bereits bei kurzen Aussetzern reagieren. Wer ein RC-Modell sicher betreibt, beachtet deshalb auch Sicherheitshinweise für den sicheren Betrieb von RC-Booten.
Typische Fehlerbilder sind außerdem:
- Failsafe wurde nach einem Empfängerwechsel nicht neu gespeichert.
- Der Gas-Kanal steht im Failsafe auf Halbgas statt auf Leerlauf.
- Die Failsafe-Position passt nicht zur Kanalreihenfolge.
- Der Test erfolgt nur am Boden, nicht mit laufendem Antrieb geprüft.
- Der Sender verliert die Bindung durch falsche Initialisierung.
Wer ein RC Failsafe richtig nutzt, denkt immer in drei Schritten: korrekte Bindung, sichere Failsafe-Position, realistischer Test. Nur diese Reihenfolge erhöht die Ausfallsicherheit im praktischen Betrieb. Der Begriff Fail-Safe beschreibt genau diesen Ansatz: Ein System soll bei Fehlern in einen sicheren Zustand wechseln, nicht einfach weiterlaufen.
Mehr zum Thema im Bereich Grundlagen & Wissen · Passend dazu: RC BEC: Was ein BEC im RC-Modellbau ist und worauf es ankommt · RC-Telemetrie: Was ist Telemetrie im RC-Modellbau?